2030'un otonom deposu: otonom taşıma, WMS ve yapay zekânın buluşması
Depoların "otomasyon adaları"ndan birbirine konuşan, kendini optimize eden sistemlere evrimi.
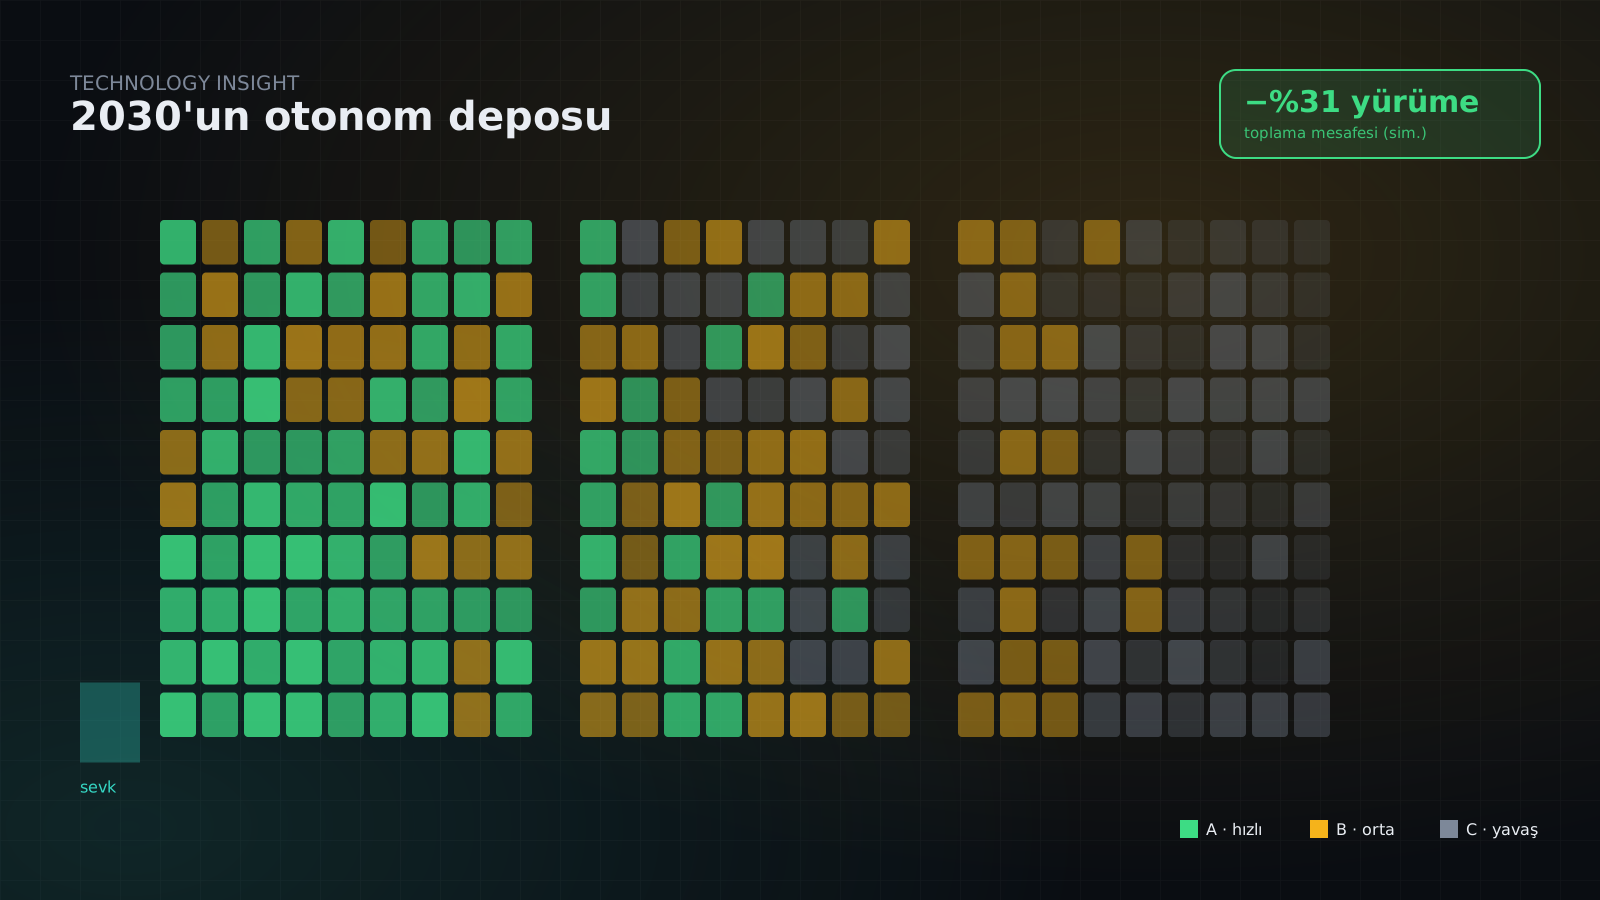
Önümüzdeki beş yılda depo otomasyonunun yönü: tekil makinelerden orkestrasyona, sabit kurallardan öğrenen politikalara ve insan–robot işbirliğine geçiş.
Bugün çoğu otomatik depo bir "otomasyon adaları" topluluğudur: bir sorter, birkaç otonom taşıma aracı, bir otomatik paketleme makinesi — her biri kendi yazılımıyla, kendi mantığıyla çalışır. Önümüzdeki dönemin asıl dönüşümü yeni bir makine değil, bu adaları tek bir karar katmanında birleştirmek olacak.
Beş eğilim
1. Orkestrasyon katmanı
WMS, WCS ve otonom taşıma filo yöneticileri arasındaki sınır bulanıklaşıyor. Siparişi alan, hangi işin insana, hangisinin robota gideceğine anlık karar veren bir orkestrasyon katmanı standart hale gelecek.
2. Üretici bağımsız robotlar
VDA 5050 gibi açık arayüzler, farklı markalardan araçların tek filo olarak yönetilmesini mümkün kılıyor. Tek tedarikçiye kilitlenme riski azalıyor.
3. Öğrenen slotting ve dalga planlama
Sabit "A ürünleri öne" kuralları yerine, sipariş profiline göre her gün yeniden optimize edilen yerleşim ve toplama dalgaları.
4. Görü her yerde
Kameralar artık yalnızca güvenlik için değil; sayım, hasar tespiti, palet doğrulama ve envanter için bir veri kaynağı.
5. İnsan–robot işbirliği
Tam karanlık depo (lights-out) birkaç özel segmentte kalacak. Çoğunluk için model şu: robot taşır ve yürür, insan karar verir ve hassas işi yapar.
Hazırlık için ne yapılmalı?
- Veri temeli: doğru lokasyon, doğru ürün ölçüleri, temiz sipariş geçmişi — otomasyonun yakıtı.
- Modüler yatırım: tek seferde dev bir sistem yerine, simülasyonla doğrulanmış adımlar.
- Ölçme kültürü: satır/saat, yürüme mesafesi, hata oranı; otomasyon kararlarının temeli.