Cobot ile Karma Paletleme
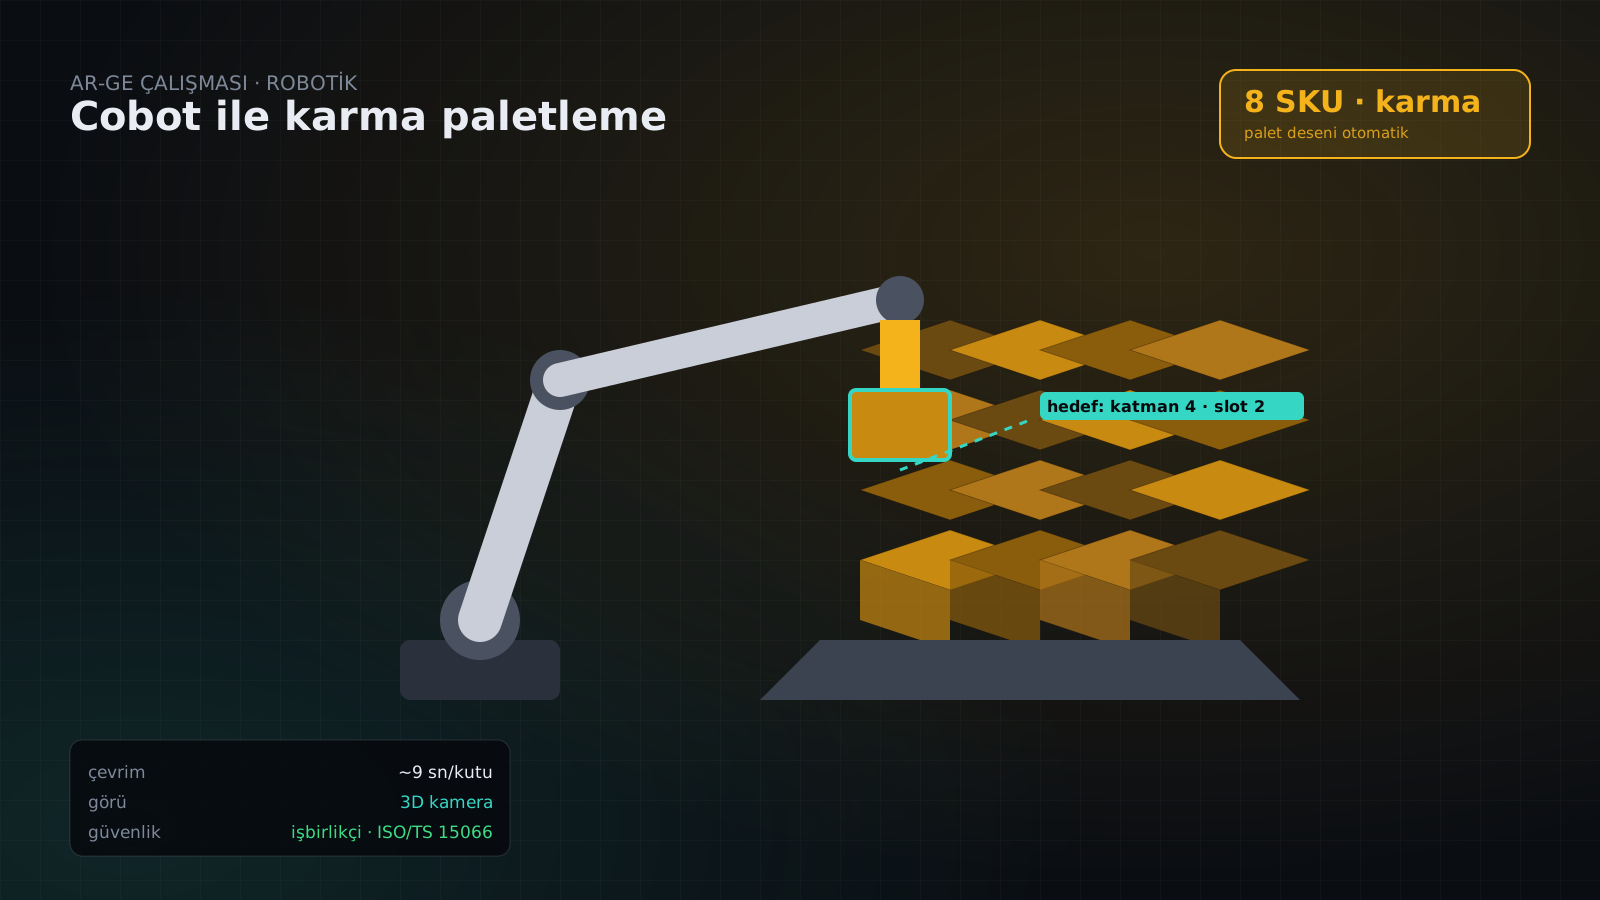
Farklı boyutlardaki kolileri 3D görüyle tanıyıp, stabil ve yoğun palet deseni planlayan işbirlikçi robot hücresi.
~9 snkoli başına çevrim (hedef)
8+ SKUkarma palet desteği
ISO/TS 15066işbirlikçi güvenlik
0operatör kaldırma yükü
Elle yapılan, ergonomik risk taşıyan paletleme işini; 3D kamera, palet deseni optimizasyonu ve işbirlikçi robotla otomatikleştiren, operatörle aynı alanda güvenle çalışan hücre tasarımı.
Problem
Hat sonunda 15–25 kg'lık kolileri gün boyunca palete dizmek, kas-iskelet rahatsızlıklarının en yaygın kaynaklarından biridir. Klasik endüstriyel robot ise kafes, geniş alan ve sabit ürün gerektirir; çok çeşitli ürünü olan hatlarda esnek değildir.
Çözüm
- İşbirlikçi robot: kafessiz, operatörle aynı alanda; alan tarayıcı ile yaklaşınca yavaşlar.
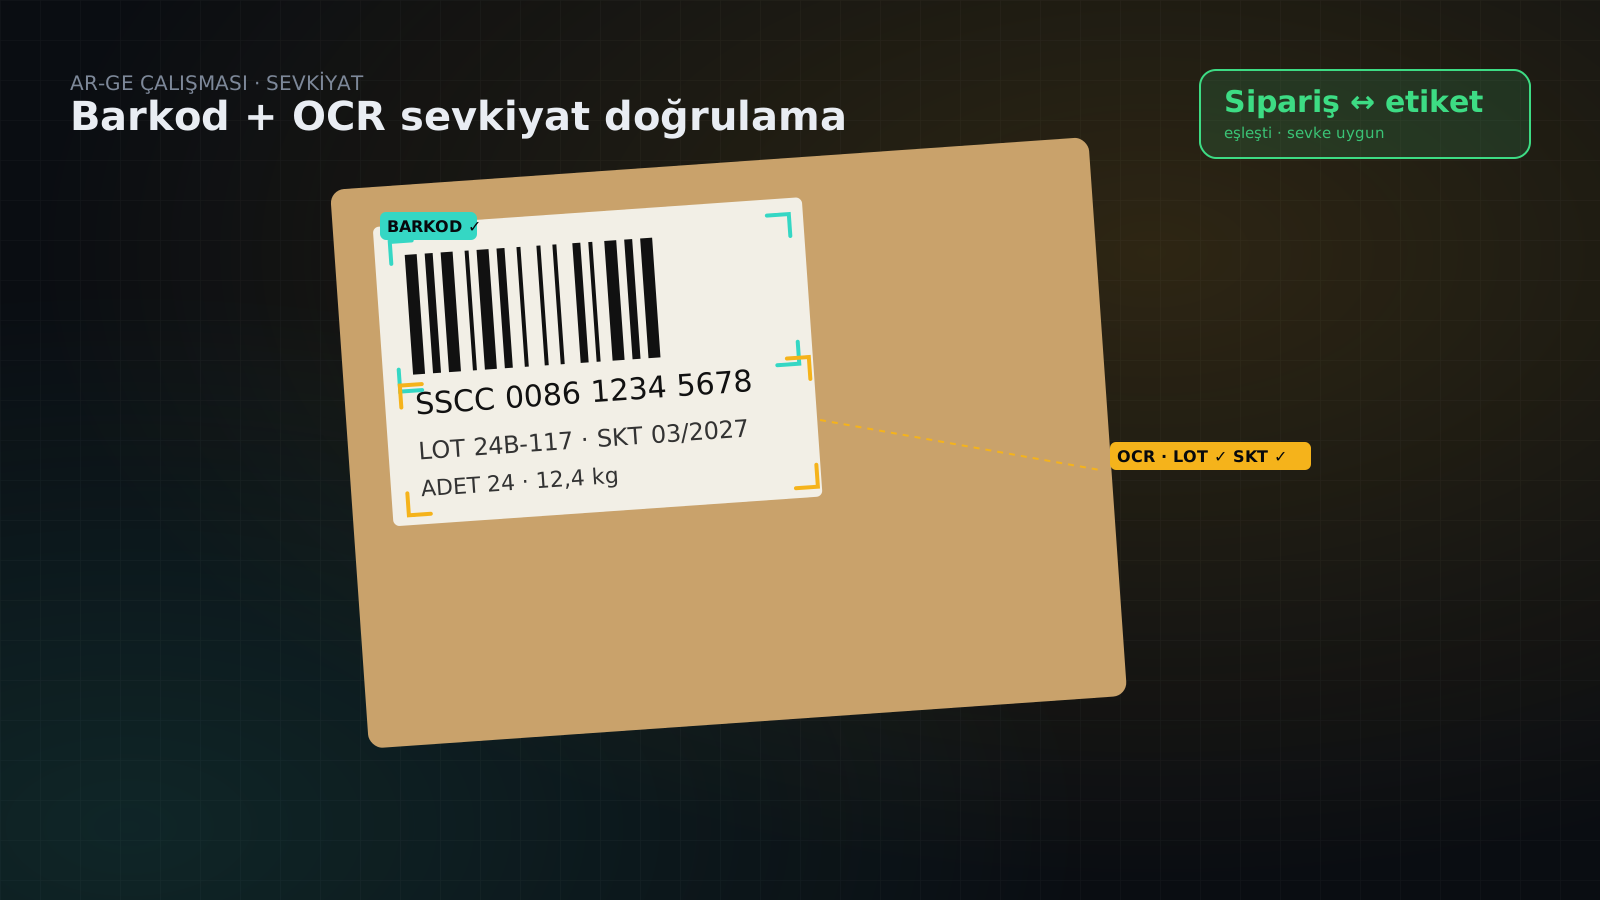
- 3D görü: gelen kolinin boyutu ve konumu ölçülür, barkod okunur — ürün reçetesi elle seçilmez.
- Desen planlama: karma palet için kolilerin yerleşimi; ağırlık merkezi, katman kilitlenmesi ve yük stabilitesi kurallarıyla.
- Palet değişimi: iki palet istasyonu; biri dolarken diğeri boşaltılır, hat durmaz.
Desen optimizasyonu
Karma paletleme bir 3B bin packing problemidir. Pratik kurallar algoritmaya kısıt olarak girer:
- Ağır koli alta, hafif koli üste
- Katmanlar arası örgü (kilitlenme) ile yük stabilitesi
- Palet sınırı dışına taşma yok
- Mağaza sıralamasına göre teslimat kolaylığı (son çıkacak alta)
Hücre yerleşimi
| Bileşen | Seçim kriteri |
|---|---|
| Robot erişimi | Palet yüksekliği + koli boyu (genelde 1.300–1.700 mm) |
| Taşıma kapasitesi | En ağır koli + tutucu ağırlığı + emniyet payı |
| Tutucu | Vakum (karton) veya mekanik (shrink'li ürün) |
| Güvenlik | Risk analizi, hız ve ayırma izleme, alan tarayıcı |
Beklenen etki
- Ağır kaldırma işinin ortadan kalkması
- Vardiya başına tutarlı, stabil palet kalitesi
- Operatörün katma değerli işlere (kalite, besleme) kaydırılması
Serdar Telci
Tedarik Zinciri · Yapay Zekâ · Endüstriyel Otomasyon · SCMUP Ar-Ge notları
Bağlantı kur